Роботы для освоения космоса: какими их делают


Новая лунная гонка набирает обороты. Прежде чем осваивать соседние планеты, человечеству нужно попробовать свои силы в колонизации собственного спутника. Он интересен как источник полезных ископаемых, в том числе редкоземельных металлов, и пресловутого гелия-3, а также как база для будущих космических полётов. Но покорять Луну в одиночку людям будет сложно, поэтому на помощь им должны прийти роботы. Рассказываем, как они выглядят сегодня и почему их делают антропоморфными.
Откуда всё началось
Эргономика космических станций и инфраструктура будущих лунных баз проектируется, исходя из анатомических особенностей человеческого тела, поэтому проще сделать робота антропоморфным, чем переделывать под него всё оборудование. Поэтому многие космические инженеры делают ставку на машины с руками и ногами. Пока их только тестируют в космосе, но в будущем они будут помогать осваивать Луну и другие планеты, занимаясь тем, что тяжело, опасно и однообразно.
В 1996 году специалисты агентства NASA и компании General Motors разработали человекоподобного робота Robonaut для помощи астронавтам в повседневной работе на Международной космической станции. Изначально он был похож на человека, но без ног. В 2011 году вторая модель, умеющая брать и складывать предметы, в том числе тяжёлые, отправилась на орбиту. К ней даже прилагались ноги. Но в итоге робота лишь подключили к питанию и по назначению не использовали. Видимо, что-то пошло не так. Позже его спустили на Землю, и сейчас Robonaut является экспонатом одного из аэрокосмических музеев США. Впрочем, механизмы привода его руки удалось приспособить для носимого робота. А одним из продолжений этой разработки стал робототехнический экзоскелет X1, который в перспективе будет помогать астронавтам поддерживать физическую форму и сохранять мышечную массу в условиях отсутствия гравитации.
Год спустя NASA и компания Apptronik начали разрабатывать другого гуманоидного робота — Valkyrie. Рост робота — 188 см, вес — 136 кг. У него более 40 степеней свободы, две руки с четырьмя пальцами, две ноги. Работать без подзарядки способен около часа. Это помощник космонавта, и на самостоятельную работу он не рассчитан.
Конкуренцию ему может составить другая разработка компании Apptronik — универсальный робот Apollo. Он немного ниже коллеги (173 см), при этом значительно легче (73 кг). Изначально робот проектировался для складской работы. Этим сейчас и занимается на предприятиях в разных странах: переносит коробки, штабелирует паллеты. В NASA же намерены адаптировать его модульную конструкцию под космические задачи, сделать более подвижным и увеличить автономность.
Для тестирования и обучения машин NASA построило испытательный полигон iMETRO (Integrated Mobile Evaluation Testbed for Robotics Operations). Здесь специалисты агентства и частных компаний могут доводить до ума технологии для повседневной работы астронавтов, обслуживания лунной базы и научных экспериментов. На площадке воссозданы макеты лунных вездеходов, жилые помещения и каменистая территория под открытым небом, имитирующая лунную поверхность.
Гелий-3
В будущем гелий-3, который накапливался в лунном грунте, может стать новым топливом. Однако для поддержки термоядерной реакции с этим газом требуются температуры в миллиарды градусов по Цельсию, а это пока технически недостижимо. К тому же нужно учитывать экономическую целесообразность и логистику доставки этого топлива на Землю. Перевозка одного литра вещества оценивается в десятки тысяч долларов.
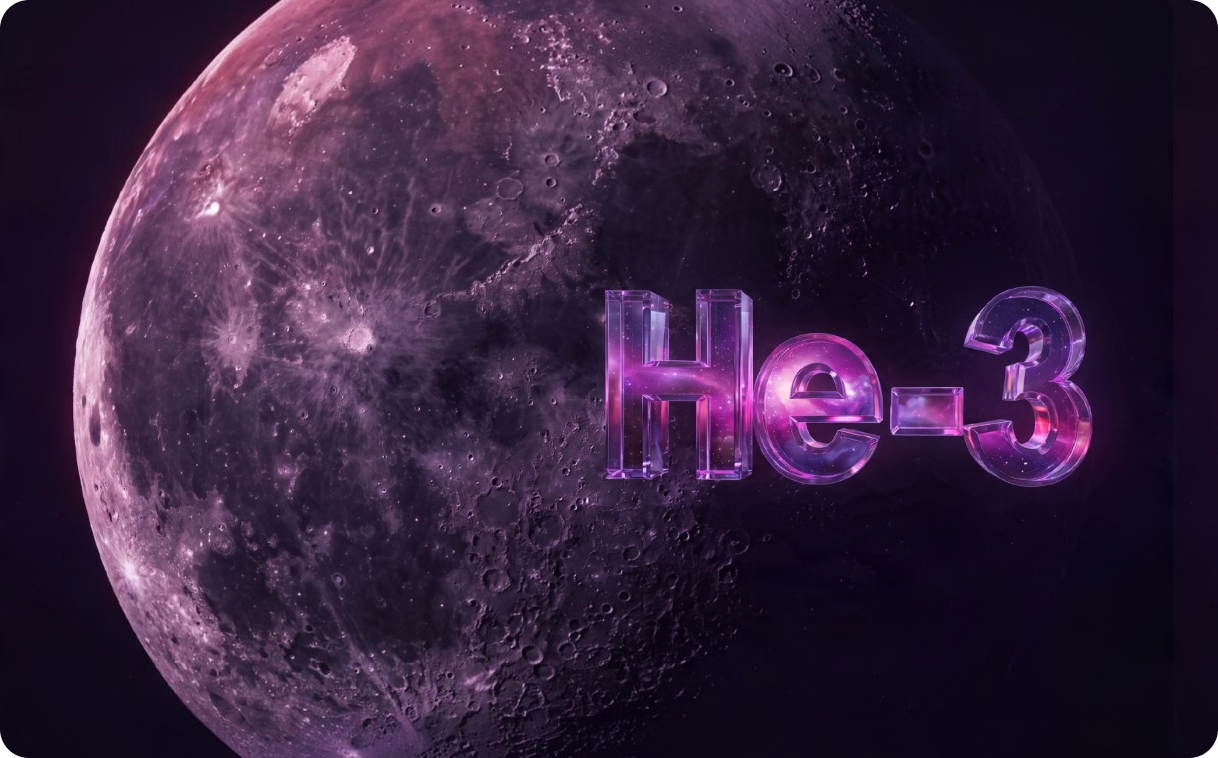 У Луны нет магнитного поля и плотной атмосферы, поэтому солнечный ветер, в котором есть гелий-3, беспрепятственно достигает поверхности и накапливается в реголите
Изображение: © Nano Banana / промт Олеся Поповидченко / Сириус(Журнал
Не только NASA: роботы других стран
Человекоподобных помощников для космоса создают не только американские инженеры. В России есть антропоморфный робот Fedor (Skybot F-850), весом и ростом сопоставимый с Valkyrie. Как и его американский коллега Robonaut2, он побывал на МКС. В августе 2019 года Фёдор отправился на станцию на корабле «Союз МС-14» и провёл там две недели. Его испытывали как помощника экипажа, робот выполнял простые операции и повторял движения оператора, который управлял им через экзоскелет. Эту технологию дистанционного управления считают перспективной и для работы на Луне или другой планете. Робот способен открывать дверь и подниматься по ступеням, работать с ручными приборами.
В 2013 году на МКС побывал маленький робот Kirobo, разработанный Токийским университетом и Toyota. Он был создан как собеседник для астронавта Коити Вакаты и показал, что робот может работать рядом с человеком на орбите не только как механизм, но и как партнёр по общению. Пусть не физическая, зато психологическая помощь.
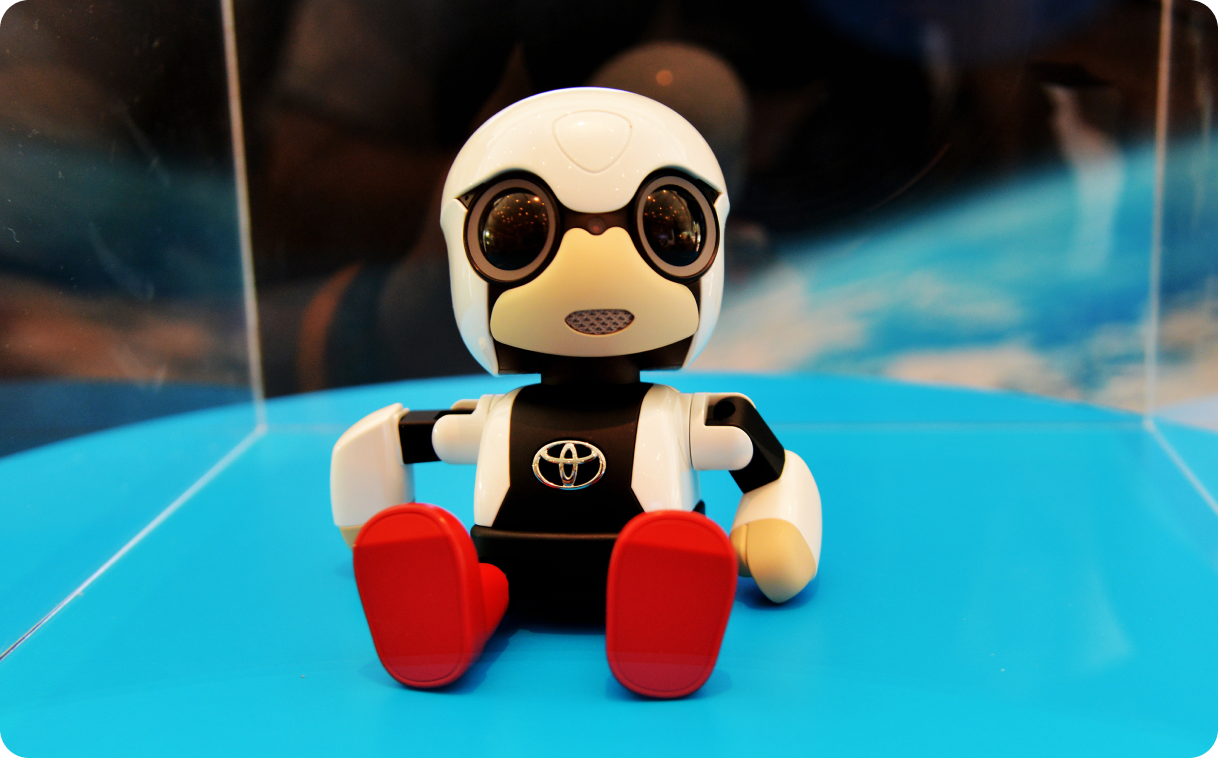 Первый робот астронавт Kirobo распознавал лица и вёл видеозапись происходящего вокруг
Фото: © Sarunyu L / Shutterstock / FotoDom
Германский аэрокосмический центр DLR развивает робота Rollin' Justin с двумя руками и подвижной платформой. Его проверяли в экспериментах, где оператор с орбиты управлял машиной на Земле. Такая технология позволит экипажу, находящемуся в корабле на орбите Луны, управлять роботами на её поверхности.